工程案例说明:页面用于展示需求分析、DFM判断、工艺选择与制造流程,不代表特定客户或可复现收益;成本、周期、性能与一次验收结果均以项目合同、质量报告和客户验收记录为准。
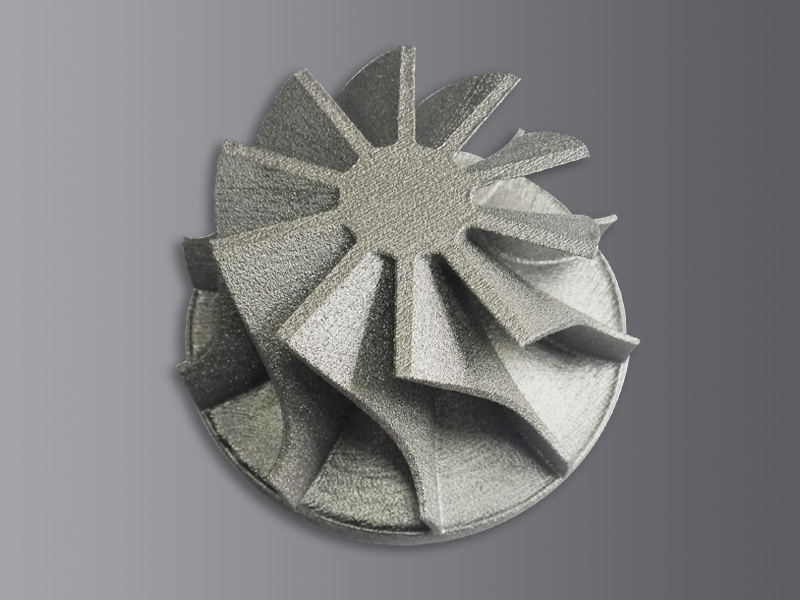
机器人 SLM金属3D打印+CNC精加工
机器人手臂轻量化设计验证
某协作机器人企业需要对机器人手臂进行轻量化升级。传统CNC加工的铝合金手臂重4.2kg,限制了负载能力和运动速度。通过拓扑优化结合SLM金属3D打印,制造空心网格结构手臂。
14天
制造周期
6件
交付数量
AlSi10Mg铝合金
核心材料
减重35%,刚度提升20%
项目结果(待核验)
客户需求
某协作机器人企业需要对机器人手臂进行轻量化升级。传统CNC加工的铝合金手臂重4.2kg,限制了负载能力和运动速度。通过拓扑优化结合SLM金属3D打印,制造空心网格结构手臂。
技术挑战
传统铝合金手臂重量4.2kg,限制机器人负载和运动速度;CNC无法加工拓扑优化后的复杂内部网格结构。
解决方案
拓扑优化设计+SLM AlSi10Mg金属打印空心网格结构,关键配合面CNC精加工,T6热处理提升强度。
工程证据
完整工程分析链路
从需求输入到工程决策,每一步都有数据支撑
01
CHALLENGE · 客户问题
协作机器人手臂原设计为CNC加工铝合金,重量4.2kg,限制了末端负载和运动速度。客户希望减重至3kg以下,同时保持刚度不降低。传统制造方法无法实现拓扑优化所需的复杂内部网格结构。
02
INPUT · 项目输入
CAD STEP格式,手臂本体+关节连接法兰
技术要求
重量 ≤ 3.0kg(原4.2kg)刚度不低于原设计关节配合面精度 ±0.05mm6件验证批次14天内交付
03
ANALYSIS · DFM分析发现
- 拓扑优化生成复杂内部网格,CNC无法加工
- 最小网格壁厚0.8mm,接近SLM工艺极限
- 部分悬垂角度<45°,需添加支撑
- 内部清粉通道需设计φ5mm工艺孔
- SLM打印后需T6热处理保证强度
04
ENGINEERING · 工程决策
优化网格壁厚至1.0mm确保打印稳定性,悬垂区域添加易去除支撑,设计φ5mm清粉孔(后用螺塞封堵),打印后T6热处理+五轴CNC精加工配合面。
05
PROCESS · 工艺选择
SLM金属3D打印+CNC精加工 推荐
拓扑优化结构只能通过增材制造实现;SLM AlSi10Mg强度满足要求;关键配合面CNC精加工保证精度;6件小批量无需开模。
备选方案
CNC整体加工
无法实现内部空心网格,减重效果有限
铸造
14天交期无法开模,且内部网格无法铸出
06
MATERIAL · 材料选择
AlSi10Mg铝合金
SLM最成熟的铝合金材料,T6后抗拉强度≥300MPa,密度2.68g/cm³,适合轻量化结构件。
07
QUALITY · 质量检测
CMM三坐标检测关键配合尺寸
100%称重确认减重目标
CT抽检内部网格成型质量(首件)
AlSi10Mg材质证明随货
表面粗糙度检测Ra 6.3(喷砂后)
08
RESULT · 工程结果(待核验)
最终重量2.7kg,减重35%(目标≤3.0kg)
刚度测试满足要求,比刚度提升20%
关键配合面精度±0.03mm
14个工作日准时交付
BUSINESS IMPACT · 商业价值(待核验)
成本优化
6件验证件总成本约为压铸开模方案的30%
周期缩短
14天完成,相比铸造方案缩短60%
风险降低
验证了拓扑优化+SLM工艺路线,为量产提供数据支撑
产品实拍
交付产品展示
制造流程
从需求到交付的全流程
步骤 1 3天
拓扑优化
基于载荷工况进行拓扑优化,生成最优传力路径
步骤 2 1天
DFM分析
检查SLM打印可行性:最小壁厚、悬垂角、清粉通道
步骤 3 5天
SLM打印
AlSi10Mg铝合金激光选区熔化,空心网格结构一体成型
步骤 4 4天
热处理+CNC
T6热处理去应力,关键配合面五轴CNC精加工
步骤 5 1天
检测交付
三坐标尺寸检测+称重+材质证明
技术规格
| 制造工艺 | SLM+CNC精加工 |
| 核心材料 | AlSi10Mg铝合金 |
| 交付数量 | 6件验证件 |
| 制造周期 | 14个工作日 |
| 尺寸精度 | ±0.05mm(CNC面) |
| 表面处理 | 喷砂+阳极氧化 |
质量控制
| 尺寸精度 | ±0.05mm |
| 重量 | 2.7kg(目标≤2.8kg) |
| 材料认证 | AlSi10Mg材质证明 |
| 检测方式 | CMM三坐标 |
| 合格率 | 100% |
工程结果(待核验)
减重35%,刚度提升20%
页面用于说明工程评审、工艺验证与制造流程;实际结果以项目合同、质量报告和客户验收记录为准。
待核验
一次验收结果
14天
项目周期
合作工厂
认证能力待核验